구독·요금
HUNTLAB
요금·보험·청약·제도, 공식 자료로 확인해 정리합니다.
글마다 출처와 확인 날짜를 남기고, 개발 장비와 피지컬 AI는 직접 측정합니다.
LIFE
생활 정보
요금과 기준이 바뀌면 다시 확인해 고칩니다.
보험·고용
건강보험료·고용보험·실업급여 기준과 계산
건강보험료 계산은 어떻게 하나? 직장·지역가입자가 고지서에서 확인할 항목실업급여 조건은? 퇴사 사유·고용보험 기간·구직활동을 신청 전에 확인하는 법소득기반 고용보험에서 보수 합산과 가입 기준 확인하기3편 모두 보기 →청약·주거
청약통장·1순위·주택 공급 규칙
주택청약종합저축 전환할까? 기존 청약저축 가입자가 확인할 자격·납입 인정 기준민영주택 1순위 발생일은 언제? 모집공고일·가입기간·예치금 기준2편 모두 보기 →제도·통계
법 절차와 공식 통계 읽는 법
합계출산율 올랐는데 내 삶은 무엇이 달라지나? 2025 출생 통계 읽는 법대통령 거부권 행사 뒤 법안은 어떻게 되나? 거부권 뜻·15일 기한·국회 재의결과 내 권리 확인하기2편 모두 보기 →그림으로 읽는 원리
피지컬 AI 좌표계: 같은 물체의 위치가 다르게 보이는 이유
로봇 앞 1m의 점에 원점만 더하면 왜 틀릴까. 같은 점을 다른 좌표계로 옮길 때 회전과 이동이 모두 필요한 이유를 2D 예제로 설명한다.
글 읽기 · 약 12분 →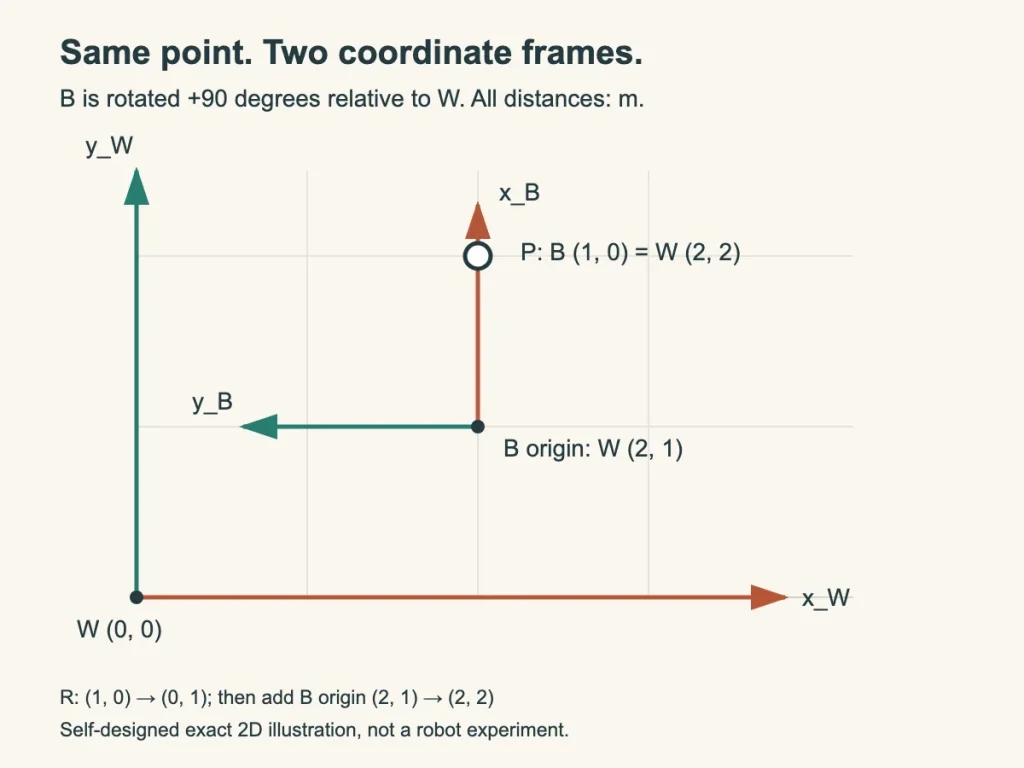
LEARNING PATH
기초부터, 한 단계씩.
처음이라면 01부터 읽어보세요. 익숙한 주제는 건너뛰어도 좋습니다.
피지컬 AI 기초
용어와 큰 그림
처음 만나는 개념부터, 다음 글을 이해할 바탕까지.
입문 글: 피지컬 AI 작동 원리: 관측·행동·피드백을 숫자로 이해하기 →13편 읽기 →원리·알고리즘
왜 그렇게 움직일까
인식, 판단, 행동과 피드백을 예제로 연결합니다.
입문 글: 피지컬 AI 좌표계: 같은 물체의 위치가 다르게 보이는 이유 →6편 읽기 →프레임워크·라이브러리
도구를 이해하고 선택하기
역할과 구조, 적용 조건을 공식 자료와 대조합니다.
입문 글: ROS 2와 tf2: 센서 데이터 전달과 좌표 변환을 구분하는 법 →22편 읽기 →실습·실험
작게 실행하고 확인하기
준비 환경부터 결과와 한계까지 따라갑니다.
입문 글: 이동평균 필터 실습: 센서 노이즈를 줄이면 왜 반응이 늦어질까 →2편 읽기 →RECENT ARTICLES
피지컬 AI 최근 글
새로 공개한 글부터 모았습니다.
2026.10.26 · 약 24분
Gazebo 시뮬레이션 시계를 0이 아닌 시각에서 시작하고 싶을 때: rclpy에서 now() − Duration이 ‘음수 시각’ ValueError를 내는 구간을 시뮬레이션 초로 계산하기
시작 시각을 W보다 크게 주면 첫 /clock 이후의 음수 시각 예외는 사라진다. 그러나 /clock을 받기 전 ROS 시각은 0이라 생성자·벽시계 타이머·먼저 온 콜백의 now() − W는 여전히 실패한다. rclpy Jazzy 소스와 가짜 /clock 실험 5회로 실패 구간을 세고, 경계 0까지 막는 가드를 정한다.
2026.10.25 · 약 28분
Failed to fetch packages.ros.org/ros2 404 Not Found가 뜰 때 apt update부터 다시 하면 풀릴까: 공식 설치 순서와 오프라인 저장소로 갱신 전후 실패 개수 재 보기
apt update는 내 기계의 패키지 목록만 낡았을 때 404를 없앤다. update가 새 목록을 못 받았거나 서버가 옛 목록을 내주면 실패 개수는 그대로다. 오프라인 저장소에서 5회 잰 결과와 내 기계에서 같은 판정을 하는 순서를 정리했다.
2026.10.24 · 약 30분
launch 파일에서 rosbag2 녹화를 시작하려면: ros2 bag record를 프로세스로 띄울 때 시작 지연과 첫 /clock 전까지 기록되지 않는 메시지 수 계산하기
같은 launch에 넣어도 bag은 녹화기가 구독한 순간부터 쌓인다. timer 값으로 센 개수는 하한이었고, 첫 /clock을 기다리는 동안 발행된 메시지는 5회 모두 bag에 없었다.
2026.10.23 · 약 33분
ROS 2 Humble을 설치했는데 rclpy를 찾을 수 없다고 나올 때: 터미널마다 source한 setup 파일과 셸 종류로 import 성공 여부 세어 보기
No module named 'rclpy'는 그 터미널의 source 문제이고, rclpy._rclpy_pybind11은 다른 Python 인터프리터 문제다. 셸·setup 파일·python3를 터미널마다 적어 import 가능 여부를 예측하고 종료 코드로 확인한다.
2026.10.22 · 약 26분
apt update에서 ROS 2 저장소 서명 오류(F42ED6FBAB17C654)가 날 때 공식 문서의 ros2-apt-source 단계는 무엇을 바꿀까: 기계 수와 저장소 설정 변경 횟수로 키 관리 수작업 계산하기
ROS 2 apt 서명 키 F42ED6FBAB17C654는 2019년부터 같은 키이고 만료일만 세 번 바뀌었다. ros2-apt-source는 키가 아니라 키와 저장소 설정이 기계에 도착하는 경로를 바꾼다. 언제 손이 덜 가는지 n·k로 계산하고, 예전 파일을 남겼을 때와 갱신을 놓친 기계의 apt 반응을 오프라인 컨테이너에서 확인했다.
2026.10.21 · 약 24분
Python launch 파일 안에서 LaunchArgument 값을 꺼내려면: LaunchConfiguration이 실행 시점에 문자열로 이어 붙여진다는 점으로 ‘2’와 ‘5’가 7이 아니라 25가 되는 경우 계산하기
LaunchConfiguration은 값이 아니라 실행할 때 문자열로 풀리는 자리표시자다. 리스트로 묶은 '2'와 '5'는 '25'가 되고, 노드 파라미터로 가면 정수 25로 들어간다. ROS 2 Jazzy 컨테이너 실측으로 계산 위치를 고른다.
2026.10.20 · 약 27분
시뮬레이션이 내 알고리즘 결과를 기다려 주게 하려면 얼마나 느리게 돌려야 할까: 처리 시간으로 real time factor 상한과 놓치는 카메라 프레임 비율 계산하기
RTF 상한은 센서의 시뮬레이션 주기를 가장 긴 처리 시간으로 나눈 값이다. 시뮬레이터는 노드를 기다리지 않고 프레임 간격만 늘리므로, 처리 시간이 튀면 상한 그대로의 RTF에서도 프레임이 버려진다.
2026.10.19 · 약 28분
ros2 bag record 파일이 너무 커질 때: -b와 -d를 함께 주면 어느 쪽이 먼저 자르는지 토픽 데이터율로 계산하기
-b 값을 토픽 데이터율로 나눈 시간이 -d보다 짧으면 크기가, 길면 시간이 분할을 정한다. Jazzy 컨테이너 실측 5회로 계산을 대조하고, 두 번째 파일부터 /tf_static이 빠지는 문제와 배포판별 하한·캐시 차이를 함께 다룬다.
2026.10.18 · 약 26분
ROS 2 Python에서 PointCloud2를 xyz 배열로 바꾸려면: read_points_numpy와 point_step·skip_nans로 점 개수와 바이트 위치 계산하기
PointCloud2의 data는 점 하나에 point_step 바이트씩 잘린 배열이다. 640×480 예제로 점 개수와 z의 바이트 위치를 계산하고, read_points_numpy가 is_dense와 fields[0] 때문에 기대와 다르게 움직이는 조건을 Jazzy 컨테이너 실측으로 확인한다.
2026.10.17 · 약 22분
RGB-D 카메라로 공의 X, Y, Z 좌표를 구하려면: CameraInfo의 K 행렬로 픽셀과 깊이를 미터 좌표로 되돌리기
픽셀을 미터로 바꾸는 고정 비율은 없다. K에서 fx, cx를 꺼내 (u − cx)·Z/fx로 되돌리고, 재투영 검산에 Z 일치 검사를 함께 붙여야 하는 이유를 실행 결과로 보여 준다.
2026.10.16 · 약 27분
rclpy.time.Time()과 Node.get_clock().now()는 뭐가 다를까: Time() 기본값 SYSTEM_TIME과 from_msg 기본값 ROS_TIME이 섞일 때 TypeError가 나는 지점 확인하기
Time()은 지금을 읽지 않는다. 같은 rclpy Time 클래스도 만드는 경로마다 기본 시계 종류가 달라서, 나노초 값이 같아도 비교가 TypeError로 끝난다. 손 계산과 ROS 2 Jazzy 컨테이너 실측으로 그 지점을 확인한다.
2026.10.15 · 약 28분
rclpy에서 rate.sleep()이 멈추거나 주기가 안 맞을 때: Rate가 타이머 콜백의 이벤트를 기다린다는 점으로 executor 구성과 루프 주기 계산하기
rate.sleep()이 첫 반복 뒤 멈추는 이유와 루프가 목표 Hz보다 느려지는 이유는 다르다. Jazzy rclpy 소스, 8 Hz 계산 예제, 8가지 구성의 컨테이너 실측으로 둘을 구분하고 spin 스레드·MultiThreadedExecutor·create_timer 중 무엇을 쓸지 정한다.
쉽게 설명하고, 확인한 만큼만 말합니다.
기초 용어는 예시와 함께 설명합니다. 공식 자료 해설, 시뮬레이션, 실제 장비 실험을 구분하고, 실행한 예제에는 환경·버전·결과와 한계를 남깁니다.
현재 공개된 편집·정정 원칙 →이전 운영 노트
WordPress 운영과 자동화 기록은 별도 아카이브로 보존합니다.