ROS 2 센서 토픽이 멈춘 걸 liveliness로 알 수 있을까: 같은 노드의 다른 토픽이 lease를 갱신하는 문서 정의와 deadline으로 토픽 단위 감시하기
카메라 토픽만 멈추면 liveliness는 조용하고 deadline만 울린다. 문서마다 다르게 적힌 Automatic liveliness의 갱신 주체를 ROS 2 Jazzy 기본 RMW에서 직접 재고, 토픽 단위 감시를 고르는 기준을 정리했다.
카메라 토픽만 멈추면 liveliness는 조용하고 deadline만 울린다. 문서마다 다르게 적힌 Automatic liveliness의 갱신 주체를 ROS 2 Jazzy 기본 RMW에서 직접 재고, 토픽 단위 감시를 고르는 기준을 정리했다.
같은 시계여도 tf2는 미래 외삽 오류를 낸다. 오류 문구 대신 레이저 스탬프 − tf 최신 스탬프의 크기와 부호를 보면 시계 혼동 여부와 원인 노드가 갈린다. 스탬프 0과 정적 변환만 있는 경로는 드롭 없이 지나간다는 점도 측정했다.
몸체 좌표 (x, y, z)는 _optical 좌표 (−y, −z, x)가 된다. 틀린 매핑 중에는 행렬식 +1과 거리 보존을 모두 통과하는 것이 있어, 기대 좌표를 적어 둔 기준점 테스트가 필요하다.
/clock을 받기 전 저장한 시각 0은 첫 dt를 첫 시뮬레이션 시각 전체로 만든다. 125초 예제로 적분·차분 속도·timeout이 틀어지는 크기와 dt < 0 검사가 이를 통과시키는 이유, 0 가드의 비용을 계산한다.
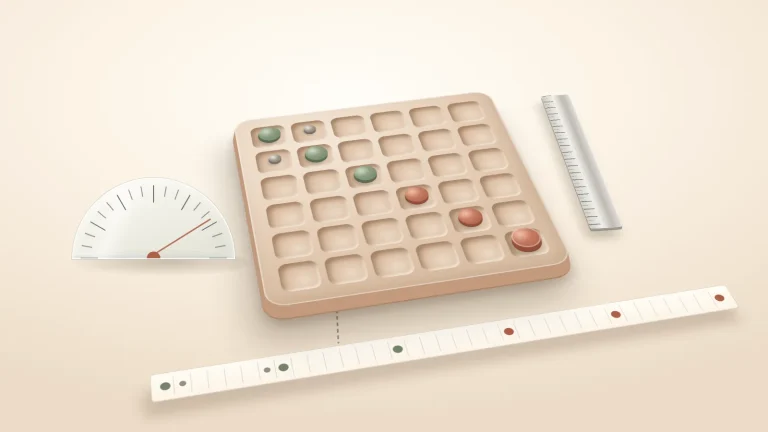
yaw 표준편차 2°는 35번 칸에 약 0.00122 rad²로, x 표준편차 0.05 m는 0번 칸에 0.0025 m²로 넣는다. 행우선·열우선 혼동보다 변수 순서와 단위 실수가 값을 실제로 바꾼다.
명령 속도 Kp×오차가 관절 최대 속도를 넘는 동안에는 시간상수 1/Kp가 응답을 설명하지 못한다. 경계 오차 vmax/Kp를 구해 게인 비교를 어디까지 믿을지 판단하는 계산 예제다.
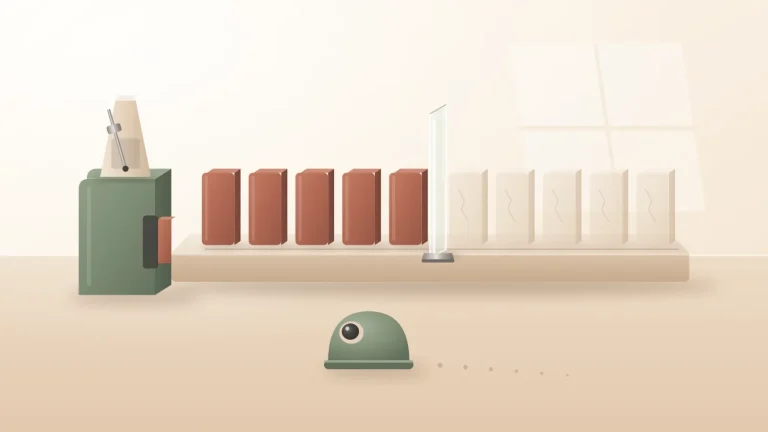
10 Hz·keep last depth 10·transient local 토픽에 늦게 붙은 노드는 최대 10개, 약 0.9초 전 표본까지 받는다. 발행자에 lifespan 0.45초를 걸면 5개만 남고 depth를 100으로 늘려도 같다. 두 창의 계산식과 lifespan을 발행자에 걸어야 하는 이유를 정리했다.
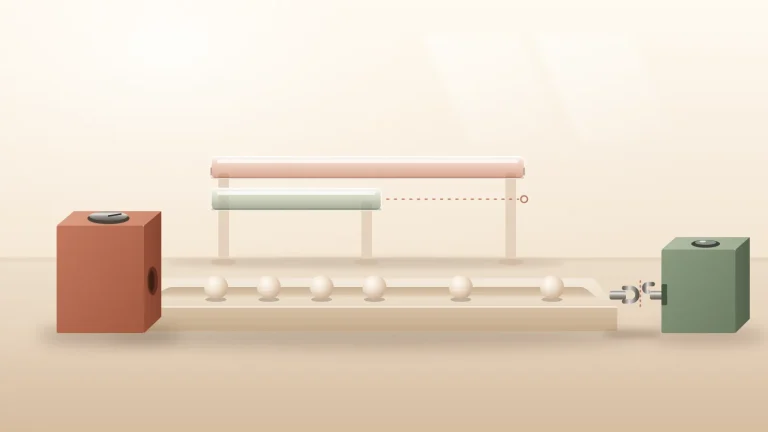
구독자 요청 50 ms, 발행자 제공 100 ms면 50 − 100 = −50으로 비호환이다. 연결 시점의 ‘요청 − 제공’과 연결 뒤의 ‘제공 − 실제 발행 간격’을 따로 계산해 어느 값을 고칠지 고른다.
평균 0.875 rad/s, 표준편차 0.25에서는 z=1만 뽑혀도 샘플이 1.125 rad/s로 상한을 넘는다. 경계까지 표준편차 몇 개가 남았는지 계산하는 법과, 넘은 행동을 환경과 학습 버퍼가 각각 어떻게 받는지 정리한다.
배속 시뮬레이션의 타임스탬프 오차를 통신 지연 항(RTF×L)과 /clock 틱 항(RTF÷f)으로 나눠 계산한다. 발행 빈도는 틱 항만 줄이고, 지연 항은 배속을 낮춰야 준다.