나침반 방위 30도를 ROS yaw에 그대로 넣으면 로봇은 어디를 볼까: 북쪽 기준 시계방향을 동쪽 기준 반시계방향으로 바꾸기
ROS의 지리 좌표 yaw는 동쪽이 0이고 반시계방향으로 커진다. 북쪽 0·시계방향인 나침반 방위를 그대로 넣으면 30도가 60도로 읽힌다. 변환식 yaw = 90 − 방위와, 45도 한 입력으로는 잡히지 않는 변환 실수를 드러내는 테스트 입력을 정리했다.
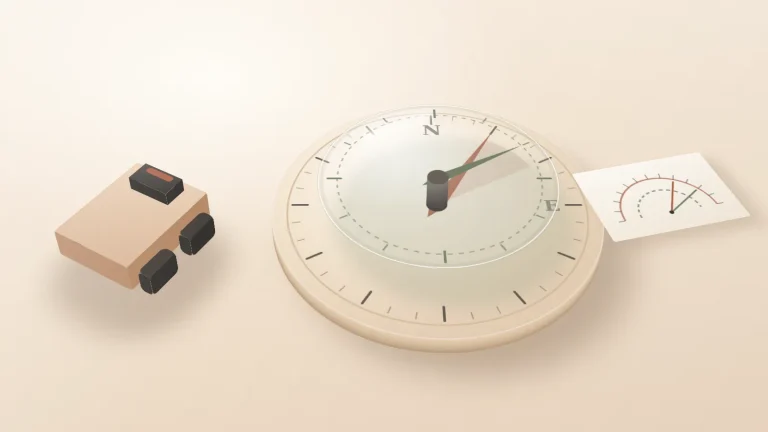
ROS의 지리 좌표 yaw는 동쪽이 0이고 반시계방향으로 커진다. 북쪽 0·시계방향인 나침반 방위를 그대로 넣으면 30도가 60도로 읽힌다. 변환식 yaw = 90 − 방위와, 45도 한 입력으로는 잡히지 않는 변환 실수를 드러내는 테스트 입력을 정리했다.
추락은 다음 상태 가치를 끊지만 외부 시간 제한은 그렇지 않다. 두 종료 원인을 같은 숫자로 계산해 부트스트랩 마스크를 구분한다.
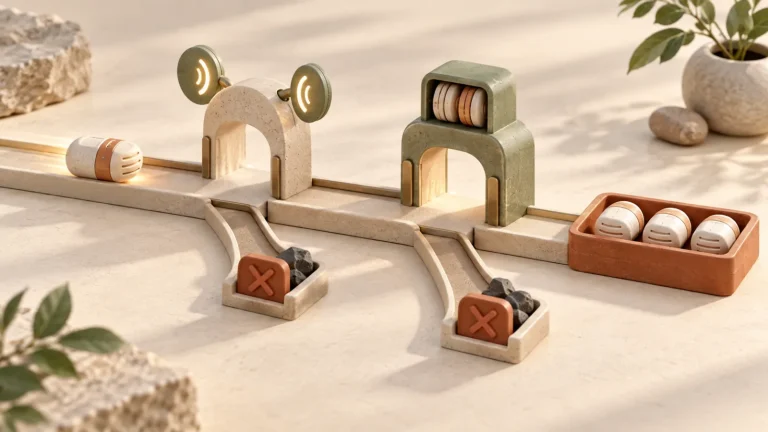
publisher가 제공하는 QoS와 subscription이 요청하는 QoS를 첫 번째 0이 나올 때까지 대조해, 연결 전 불일치와 연결 뒤 queue 문제를 구분한다.
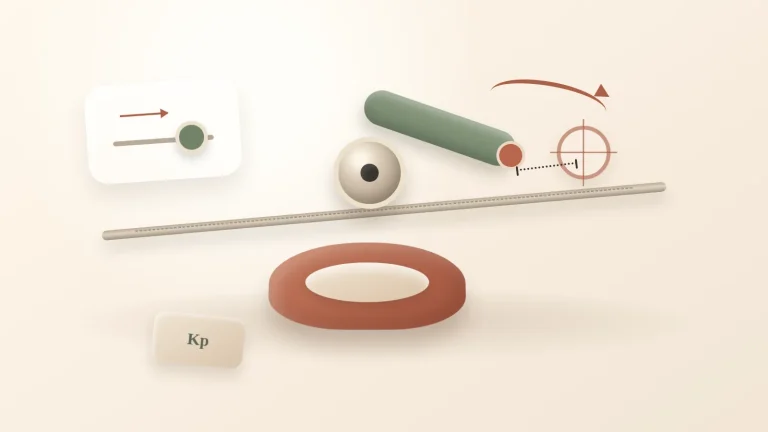
오차가 있어야 속도 명령이 생기는 P 제어의 구조를 따라가며, 일정 속도 목표에서 잔류 각도 오차가 c/Kp가 되는 이유를 계산한다.
ROS 시간이 12초에서 9초로 이동하면 경과시간은 -3초다. 이 값을 정상 주기로 처리하지 않고 시간 점프 사건으로 다루는 법을 익힌다.
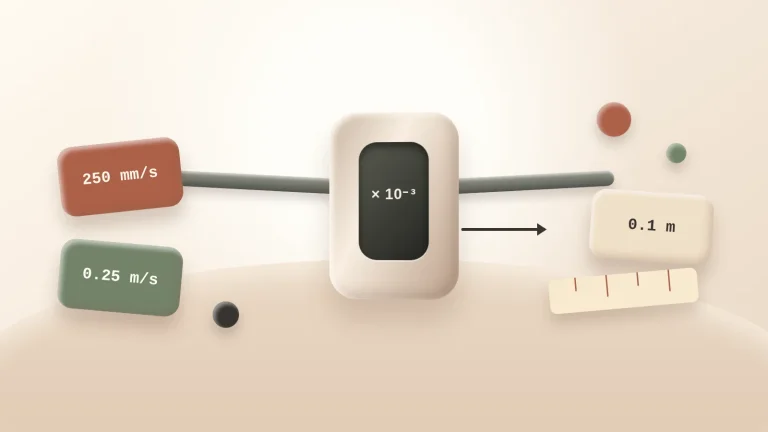
250 mm/s와 0.25 m/s가 같은 이동거리로 수렴하는지 검사해 ROS 입력 경계의 단위 변환 누락과 중복을 구별한다.
총 기계에너지의 작은 변화가 수치 오류인지 판단하려면 보존 조건, 에너지 영점, 전체 시간 이력과 시간 간격 축소 결과를 함께 봐야 한다.
전진 오일러법이 구간 시작 속도로 이동거리를 근사할 때 빠뜨리는 면적을 계산해, timestep을 줄이면 위치가 달라지는 이유를 알아본다.
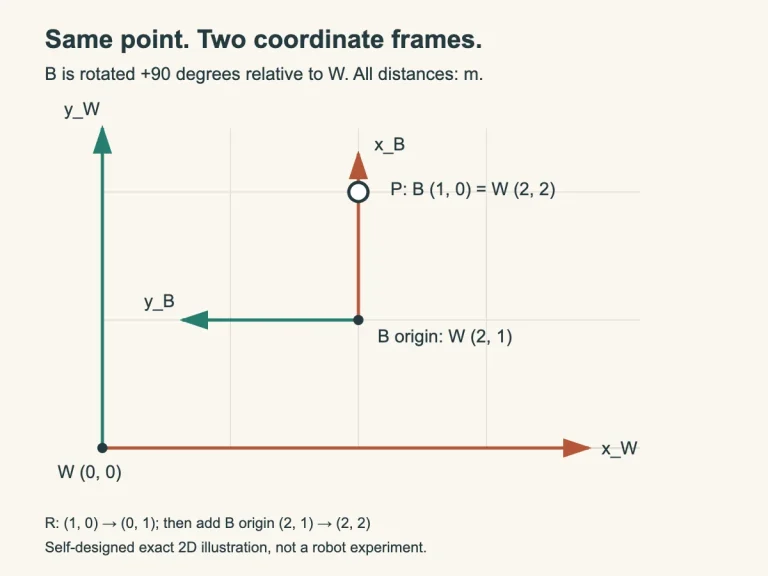
로봇 앞 1m의 점에 원점만 더하면 왜 틀릴까. 같은 점을 다른 좌표계로 옮길 때 회전과 이동이 모두 필요한 이유를 2D 예제로 설명한다.
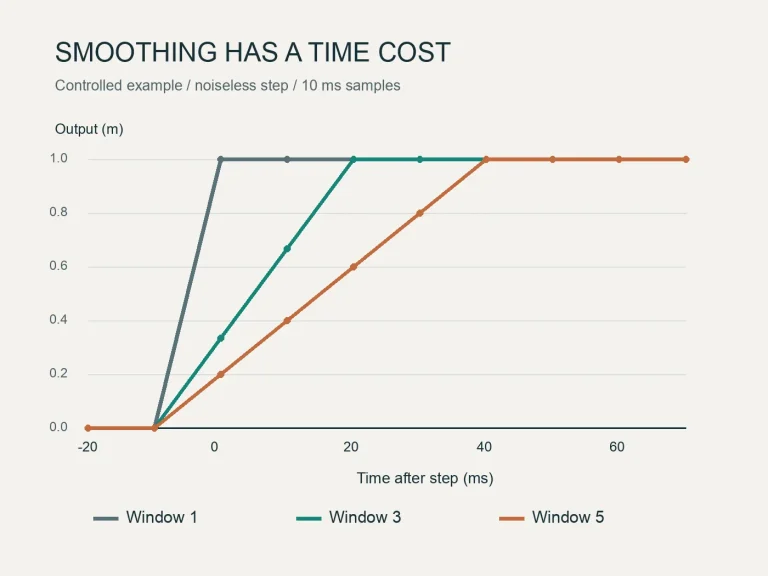
값이 덜 흔들린다고 더 좋은 센서 입력일까? 고정 수치열과 별도 계단 입력으로 평균 창을 늘릴 때 얻는 것과 잃는 것을 확인한다.