ROS 2 SQLite bag을 MCAP으로 바꾸려면: ros2 bag convert 전후 토픽별 메시지 수를 비교해 총합으로는 안 보이는 빠진 토픽 찾기
예전에 sqlite3 저장소로 녹화한 .db3 bag을 MCAP으로 바꾸고 싶은데, ros2 bag convert의 출력 YAML에 무엇을 적어야 하는지 모르겠다. Robotics Stack Exchange에 2023년 10월 올라온 이 질문은 2026년 11월 16일 확인 기준 조회 수가 3928회다. ROS 2 SQLite bag을 MCAP으로 바꾸려면 ros2 bag convert에 몇 줄짜리 YAML을 넘기면 된다. 판단이 필요한 쪽은 그다음, 변환한 bag에 원래 토픽과 메시지가 전부 남았는지를 무엇으로 확인하느냐다.
ROS 2 Jazzy 기준으로 답하면 명령의 종료 코드(exit code, 명령이 끝날 때 돌려주는 숫자로 0이면 정상 종료)나 총 메시지 수로는 확인되지 않는다. 변환 전후 ros2 bag info에 찍히는 토픽별 Count를 토픽마다 맞춰 보고, 모든 토픽의 차이가 0일 때만 통과로 본다. 고정한 Jazzy 컨테이너에서 같은 sqlite3 입력에 YAML 다섯 가지를 돌렸더니 다섯 번 모두 종료 코드 0으로 끝났고, 토픽이 하나도 빠지지 않은 경우는 그중 하나였다. rosbag2 소스를 읽고 세운 예측과 같은 결과다. 입력은 합성한 작은 bag이고, Humble은 소스만 대조했으며, 로봇이나 시뮬레이터를 돌린 실험이 아니다.
ros2 bag record로 한 번쯤 녹화해 봤고 토픽 이름과 메시지 타입, 주기(Hz) × 시간(s) = 메시지 개수 정도의 계산, YAML 들여쓰기를 알면 따라올 수 있다.
convert는 파일을 번역하지 않고, 고른 토픽만 새 bag에 다시 쓴다
먼저 단어 몇 개를 맞춘다. bag(백)은 ROS 2 토픽 메시지를 시간 순서대로 저장한 녹화 묶음이다. 디렉터리 하나에 요약 파일 metadata.yaml과 실제 저장 파일이 들어 있다. 저장 파일을 어떤 형식으로 쓰고 읽을지는 저장소 플러그인(storage plugin)이 정한다. 기본 제공되는 것은 SQLite 데이터베이스 파일(.db3)을 쓰는 sqlite3와 MCAP 컨테이너 파일(.mcap)을 쓰는 mcap 두 가지다. MCAP은 여러 채널의 타임스탬프 메시지를 담고 그 메시지를 해석할 정보까지 함께 넣는 자체 기술형(self-describing) 형식이며, Jazzy rosbag2의 기본 저장소다. Humble의 기본값은 sqlite3였다.
이름 때문에 convert를 .db3의 바이트를 .mcap으로 옮겨 적는 번역기처럼 상상하기 쉽다. 실제 동작은 재작성(rewrite)이다. 입력 bag의 메시지를 하나씩 읽고, 출력 YAML에 적힌 설정으로 새 bag을 만들어 다시 쓴다. rosbag2 README는 이 기능의 C++ API를 rosbag2_transport::bag_rewrite라고 부른다. Jazzy의 명령 형태는 다음과 같다(convert.py L24-L36, README L227-L253).
ros2 bag convert -i <입력 bag> [storage_id] -o <출력 옵션 YAML>
-i는 여러 번 줄 수 있고, -o는 필수다. 출력 경로는 명령줄이 아니라 YAML의 uri로 정한다. 검색하다 보이는 --output-uri나 --input-options는 Rolling README에만 있는 옵션이라 Jazzy에서는 쓰지 않는다. 자기 배포판의 인자는 ros2 bag convert --help로 확인하라는 것이 README의 안내다.
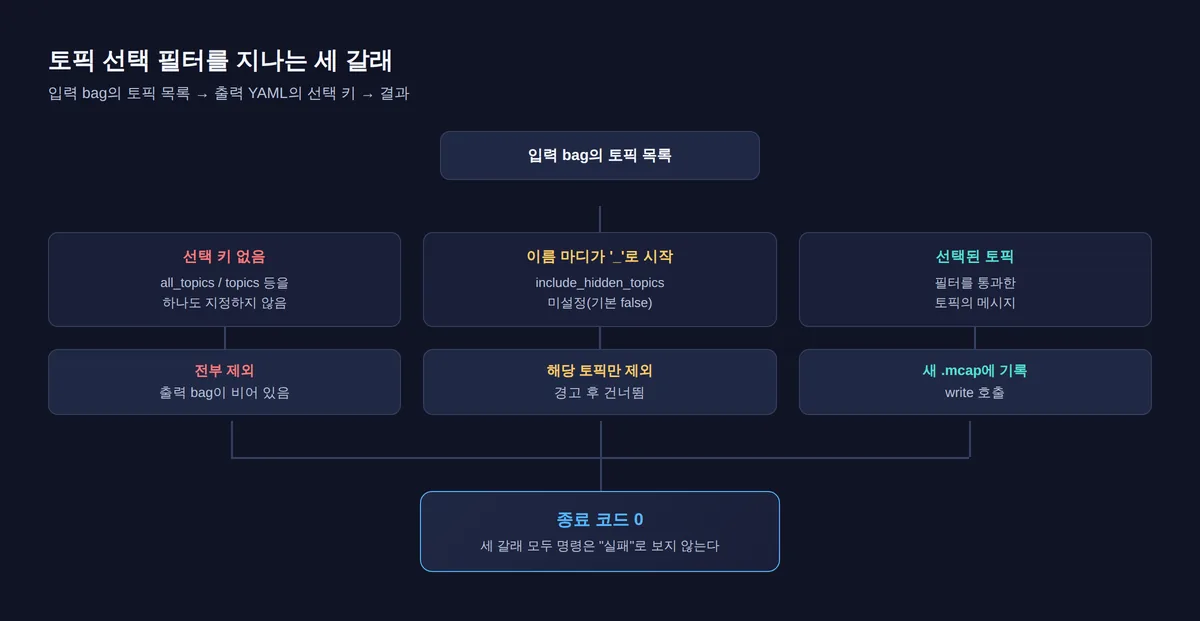
재작성에서 중요한 단계는 “무엇을 다시 쓸지” 고르는 부분이다. 출력 bag마다 입력 bag 메타데이터(metadata, 토픽 목록과 토픽별 메시지 수 같은 요약)에 있는 토픽들을 필터로 거르고, 통과한 토픽의 메시지만 쓴다. 이 고르는 키를 토픽 선택(topic selection)이라고 한다. all_topics, topics, topic_types, regex가 있고, 빼는 쪽으로는 exclude_topics, exclude_regex 등이 있다. Jazzy 소스에서 토픽이 빠지는 갈림길은 세 곳이다.
- 선택 키를 하나도 적지 않으면 모든 토픽이 빠진다. README도 “토픽 선택을 지정하지 않으면 출력 bag은 비어 있다”고 적는다(topic_filter.cpp L134-L143, README L253).
- 숨김 토픽(hidden topic)은
all_topics: true여도 빠진다. 토픽 이름을/로 나눈 마디 중 하나라도_로 시작하면 숨김 토픽이다./camera/_debug가 그렇다.include_hidden_topics가 기본값 false이면 경고를 한 번 남기고 제외한다(topic_filter.cpp L177-L182). - 메시지를 쓰는 루프는 메시지의 토픽이 출력 대상 목록에 있을 때만
write를 부르고, 없으면 오류 없이 다음 메시지로 넘어간다(bag_rewrite.cpp L164-L171).
마지막 줄이 이 글의 질문과 바로 이어진다. 걸러진 토픽이 있어도 명령은 실패하지 않는다. 종료 코드 0은 “고른 것을 다 썼다”는 뜻일 뿐, “원래 있던 것을 다 옮겼다”는 뜻이 아니다. 서비스 요청·응답을 기록해 둔 서비스 이벤트(service event) 토픽은 all_services나 services로 따로 골라야 한다는 점도 같은 구조에서 나온다.
이삿짐에 빗대면 convert는 “옮길 방 목록”에 적힌 방만 짐을 싸는 이삿짐센터다. 목록을 주지 않으면 아무것도 싣지 않고, 이름이 _로 시작하는 방은 따로 허락해야 문을 연다. 일이 끝나면 목록에 있던 방은 다 옮겼다고 보고한다. 그래서 확인도 방별로 해야 한다. 비유가 맞지 않는 지점도 있다. 상자 수가 같다고 상자 안 물건까지 같다는 보장은 없듯, 메시지 개수가 같아도 내용·타임스탬프가 같은지는 이 방법으로 알 수 없다.
개수는 ros2 bag info <bag>으로 읽는다. 맨 위 Messages:에 총수가, Topic information: 아래에 토픽마다 Count:가 나온다. 같은 줄의 Serialization Format: cdr는 메시지를 바이트로 바꾸는 직렬화(serialization) 형식 이름이다. 두 개수는 메시지를 하나씩 세지 않고 bag 메타데이터에서 읽어 오며, Messages:에서는 서비스 이벤트 수를 뺀다(format_bag_metadata.cpp L131, L281, info.py L23-L37).
총합 13500개에서 900개가 줄었다면, 빠진 토픽은 어디인가
총합 비교가 왜 모자란지는 숫자 몇 개로 보인다. 아래는 설명을 위해 가정한 bag이며 rosbag2를 실행한 결과가 아니다. 60초 동안 세 토픽을 녹화했고, 발행 주기가 정확하며 녹화 시작과 끝에서 빠진 메시지가 없다고 가정한다.
| 토픽 | 주기 | 기대 개수 (Hz × 60 s) |
|---|---|---|
/imu |
200 Hz | 12000 |
/scan |
10 Hz | 600 |
/camera/image_raw |
15 Hz | 900 |
| 합계 | 13500 |
변환 뒤 총합이 12600개로 나왔다고 하자. 카메라 토픽 900개가 통째로 빠져도 12000 + 600 + 0 = 12600이고, /imu에서 900개가 빠져도 (12000 − 900) + 600 + 900 = 12600이다. 총합은 두 경우 모두 900/13500, 약 6.7% 줄었을 뿐이다. 토픽 단위로 나누면 그림이 완전히 달라진다. 앞의 경우는 카메라 손실 900/900 = 100%로 그 토픽이 없어진 것이고, 뒤의 경우는 /imu 손실 900/12000 = 7.5%로 일부가 빠진 것이다. 원인도 다른 곳에서 찾아야 하는데, 총합 한 줄은 그 갈림길을 보여 주지 않는다.
이 계산은 자체 산술 예제 example.py에 식으로 적어 두었고, 2026년 11월 16일 Python 3.12.3으로 실행해 모든 식이 기대값과 맞았다는 기록을 verification.json에 남겼다. 산술 검산일 뿐이다. 실제 bag에서는 Hz × 초를 녹화 계획값으로만 쓰고, 기대값은 변환 전 bag의 ros2 bag info Count로 바꿔 잡는다.
같은 sqlite3 입력에 YAML 다섯 가지를 넣어 보았다
산술은 “총합이 놓칠 수 있다”까지만 말해 준다. 소스에서 읽은 갈림길이 실제 Jazzy에서도 그렇게 갈리는지는 돌려 봐야 안다. 실험 입력은 위 예제의 세 토픽에 숨김 토픽 /camera/_debug(std_msgs/msg/String, 1 Hz)를 하나 더한 네 토픽짜리 sqlite3 bag이다. rosbag2의 Python 바인딩 rosbag2_py의 SequentialWriter로 60초 구간의 타임스탬프를 합성해 썼고, 이미지는 4×4 rgb8로 작게 만들었다. 그래서 아래 실측 표는 토픽이 네 개라 앞의 세 토픽 산술 표와 합계가 다르다.
입력을 만든 뒤에는 ros2 bag info의 Count와, bag을 처음부터 끝까지 순서대로 읽는 SequentialReader로 직접 센 개수가 모두 실제로 쓴 개수와 같은지 먼저 확인했다. 하나라도 다르면 입력 생성이 잘못된 것이므로 실험을 무효로 처리하게 했다. 그다음 YAML만 바꿔 ros2 bag convert를 다섯 번 실행하고, 각 출력 bag을 다시 ros2 bag info와 SequentialReader로 셌다.
실험 스크립트는 digest로 고정한 컨테이너 이미지 ros:jazzy-ros-base(digest ros@sha256:00b8d47a6e6384a2834e3d01fa87ae767876543baa574f2d64a75c04ea33c698)에서 돌렸다. Python 3.12.3, rclpy 7.1.12-1noble.20260912.162354이고, 네트워크 없이 1 CPU·1 GiB로 제한했다. 기록된 RMW(ROS middleware, ROS 2가 노드 간 통신 구현을 고르는 계층)는 rmw_fastrtps_cpp (default)이지만, 이 실험은 파일을 읽고 쓰기만 하고 노드 간 통신은 하지 않는다. 다섯 케이스를 한 번에 도는 스크립트를 5회 실행했다. 출력을 짧게 유지하려고 info 원문은 입력 bag과 케이스 a에만 남기고, 나머지 케이스는 토픽별 개수를 숫자 배열로 기록했다.
실행 전 예측과 실측
| 케이스 | 출력 YAML에 넣은 키 | 실행 전 예측 | 종료 코드 | 변환 후 Messages |
출력에 없는 토픽 | 토픽별 판정 |
|---|---|---|---|---|---|---|
| a | storage_id: mcap, all_topics: true |
숨김 토픽만 없음 | 0 | 13500 | /camera/_debug |
실패 |
| b | a + include_hidden_topics: true |
네 토픽 모두 차이 0 | 0 | 13560 | 없음 | 통과 |
| c | storage_id: mcap, storage_preset_profile: fastwrite (선택 키 없음) |
메시지 0 | 0 | 0 | 네 토픽 전부 | 실패 |
| d | storage_id: mcap, all: true |
a와 같은 구성 | 0 | 13500 | /camera/_debug |
실패 |
| e | storage_id: "", all_topics: true |
Storage id mcap, a와 같은 구성 | 0 | 13500 | /camera/_debug |
실패 |
입력 bag은 /imu 12000, /scan 600, /camera/image_raw 900, /camera/_debug 60으로 총 13560개였고, info Count와 reader 개수가 모두 이 값과 같아 입력 검증을 통과했다. 다섯 케이스 모두 출력 bag의 Storage id는 mcap이었고 저장 파일도 .mcap 하나씩 생겼다. 케이스 a·d·e에서 총합 감소 비율은 0.0044였지만 /camera/_debug의 손실 비율은 1.0이었다. 남은 세 토픽은 손실 비율 0.0으로 개수가 그대로였다. 다섯 케이스 모두 출력 bag의 info Count와 SequentialReader로 센 개수가 같았다(info_equals_reader: true). 5회 실행의 개수·종료 코드·판정은 모두 같았고, 변환 한 번에 걸린 시간은 0.28~0.35 s였다.
변환 전 입력 bag의 ros2 bag info 원문 줄이다.
Storage id:        sqlite3
Messages:          13560
Topic information: Topic: /camera/_debug | Type: std_msgs/msg/String | Count: 60 | Serialization Format: cdr
                   Topic: /camera/image_raw | Type: sensor_msgs/msg/Image | Count: 900 | Serialization Format: cdr
                   Topic: /imu | Type: sensor_msgs/msg/Imu | Count: 12000 | Serialization Format: cdr
                   Topic: /scan | Type: sensor_msgs/msg/LaserScan | Count: 600 | Serialization Format: cdr
케이스 a의 변환 로그에 남은 경고 한 줄(스크립트가 타임스탬프만 지웠다)과 출력 bag의 info 원문 줄이다.
[WARN] [ROSBAG2_TRANSPORT]: Hidden topics are not recorded. Enable them with --include-hidden-topics
Storage id:        mcap
Messages:          13500
Topic information: Topic: /camera/image_raw | Type: sensor_msgs/msg/Image | Count: 900 | Serialization Format: cdr
                   Topic: /imu | Type: sensor_msgs/msg/Imu | Count: 12000 | Serialization Format: cdr
                   Topic: /scan | Type: sensor_msgs/msg/LaserScan | Count: 600 | Serialization Format: cdr
1회차 실행의 요약 줄이다. 필드 순서는 케이스, 종료 코드, 변환 후 Messages, 총합 감소 비율, 토픽별 판정이다.
{"event": "summary", "fields": ["case", "exit_code", "info_messages", "total_drop_ratio", "per_topic_pass"], "cases": [["a_all_topics", 0, 13500, 0.0044, false], ["b_all_topics_hidden", 0, 13560, 0.0, true], ["c_no_selection_fastwrite", 0, 0, 1.0, false], ["d_all_legacy", 0, 13500, 0.0044, false], ["e_storage_id_empty", 0, 13500, 0.0044, false]], "elapsed_seconds": 4.38}
다섯 케이스 모두 실행 전 예측대로 나왔다. 숨김 토픽 하나가 빠진 a·d·e에서 총합은 1%도 줄지 않았고, Messages: 13500만 보고 13560과 비교하면 “거의 다 옮겨졌다”고 읽기 쉽다. 토픽 단위로 보면 한 토픽이 통째로 사라진 실패다. 산술 예제에서 본 “총합은 조금, 토픽은 전부”가 실제 Jazzy 출력에서도 그대로 나타난 셈이다.
재현 스크립트 experiment.py와 5회 실행의 원본 출력 results.json은 실험 디렉터리에 있다. 이 글이 인용한 시점의 파일은 experiment.py와 results.json이다. Docker가 있으면 빈 디렉터리에서 다음 두 줄로 같은 이미지에서 다시 돌릴 수 있다. 결과는 stdout에 JSON 한 줄씩 나온다.
curl -fsSLO https://raw.githubusercontent.com/sungpyo9053/blog/0a77c817a6cfc6eaaa2e2df4591fb2edad5c1db6/experiments/ros2-bag-convert-sqlite-to-mcap-per-topic-count-check/experiment.py
docker run --rm --network none --cpus 1 --memory 1g -v "$PWD":/work ros@sha256:00b8d47a6e6384a2834e3d01fa87ae767876543baa574f2d64a75c04ea33c698 bash -c "source /opt/ros/jazzy/setup.bash && python3 /work/experiment.py"
경고는 한 줄뿐이었고, 그 줄이 가리키는 옵션은 convert에 없다
결과 표보다 로그 쪽에서 실무 판단에 쓸 정보가 더 나온다.
숨김 토픽이 빠진 a·d·e에서 변환 로그가 남긴 신호는 Hidden topics are not recorded. Enable them with --include-hidden-topics 한 줄이었다. 그런데 Jazzy의 ros2 bag convert가 받는 인자는 -i와 -o뿐이라 이 플래그를 convert 명령줄에 붙일 자리가 없다. 실제로 숨김 토픽을 살린 것은 YAML의 include_hidden_topics: true였다(케이스 b). convert는 출력 bag마다 녹화용 설정 객체(RecordOptions)로 녹화 때와 같은 TopicFilter를 만들고(bag_rewrite.cpp L114-L115), 이 경고 문자열은 그 필터의 숨김 토픽 분기에 그대로 적혀 있다(topic_filter.cpp L177-L182). 문구가 “recorded”와 녹화용 명령줄 플래그를 말하는 것은 그래서다. 경고를 보고 명령줄 플래그를 찾아 헤매기보다 YAML 키를 고치는 편이 맞다.
케이스 c는 더 조용했다. convert 자신의 출력에는 WARN이나 ERROR 줄이 하나도 없었고, .mcap 파일이 있는 출력 bag이 생겼으며 종료 코드도 0이었다. 메시지만 0개였다. 스크립트 전체 stderr 끝에는 No topics were listed in metadata.라는 경고가 남았다. 이 줄은 convert가 아니라 스크립트가 출력 bag을 다시 읽을 때 나온 것이고, 토픽이 하나도 없는 출력은 c뿐이라 c를 읽을 때 나왔다고 본다. 결국 c의 실패는 결과물을 열어 봐야 드러난다.
c의 YAML에는 uri 말고는 storage_id와 storage_preset_profile만 있고 토픽 선택 키가 없다. MCAP 플러그인 README의 convert 예시도 뼈대가 같다. fastwrite 프리셋으로 녹화한 fast.mcap을 후처리하는 예시인데, YAML에 uri, storage_id: mcap, storage_preset_profile: zstd_small 세 줄만 있다(MCAP README L99-L112). 실험은 프리셋 값을 fastwrite로 둔 채 sqlite3 입력에 이 구조를 적용했고, README의 zstd_small YAML과 .mcap 입력을 그대로 돌리지는 않았다. Jazzy는 이 구조에서 메인 README의 “선택이 없으면 빈 bag” 규칙대로 움직였다. 빈 출력을 가르는 조건(topic_filter.cpp L134-L143)은 토픽 선택 키와 include_hidden_topics만 보고, 저장소 쪽 설정인 프리셋 값이나 입력 파일 형식은 보지 않는다. 그래서 README 예시를 그대로 실행해도 빈 bag이 나올 것으로 보지만, 이것은 소스에 근거한 추론이다.
나머지 두 케이스는 키 이름 문제에 답한다. all: true(d)는 all_topics: true(a)와 같은 토픽 구성을 만들었다. Jazzy 소스는 all을 하위 호환 키로 받아 all_topics와 all_services를 함께 켠다(record_options.cpp L90-L97). storage_id: ""(e)는 Jazzy 기본값을 따라 mcap으로 나왔다. 그래도 독자용 YAML에는 storage_id: mcap을 명시하는 쪽을 권한다. Humble의 기본값은 sqlite3라서 같은 YAML을 Humble에서 쓰면 MCAP이 되지 않는다(default_storage_id.cpp L21, Humble).
ros2 bag info가 메타데이터 값을 보여 준다는 점이 마음에 걸린다면, 이 실험의 다섯 출력에서는 info Count와 직접 센 개수가 모두 같았다. 다만 이것은 정상적으로 닫힌 작은 합성 bag에서의 결과다. 녹화가 중단돼 metadata.yaml을 ros2 bag reindex로 다시 만든 bag처럼 메타데이터 자체가 의심스러운 경우는 이 대조의 범위 밖이다. Humble의 reindex가 메시지 0개 토픽을 metadata.yaml에서 빠뜨린 보고도 있다(issue #1719).
직접 판정해 보기: 13560개가 13500개가 됐다면
위 실험과 같은 네 토픽 입력을 변환했더니 Messages: 13500이 나왔다고 하자. 두 가지 가능성이 있다. 하나는 실험의 케이스 a처럼 /camera/_debug 60개가 전부 빠진 경우다. 다른 하나는 가정으로 만든 경우로, /scan이 600개에서 540개로 60개 줄고 나머지는 그대로인 경우다. 어느 쪽인지 총합으로 구분할 수 있을까? 구분했다면 각각 어디부터 봐야 할까?
총합으로는 구분할 수 없다. 둘 다 13560 − 60 = 13500이다. 토픽별 Count를 맞추면 앞의 경우는 /camera/_debug 손실 60/60 = 100%, 뒤의 경우는 /scan 손실 60/600 = 10%로 갈린다. 앞의 경우는 토픽 이름의 _debug 마디가 단서이니 YAML에 include_hidden_topics: true가 있는지부터 본다. 뒤의 경우는 사정이 다르다. 토픽 선택은 토픽 단위로 통째로 넣거나 빼는 필터라, 메시지 일부만 줄어든 모양은 선택 키만으로는 나오지 않는다. 시간 범위를 자르는 키(start_time_ns·end_time_ns, Jonas Otto의 convert 정리 참고)를 넣었는지, 입력 bag의 메타데이터가 믿을 만한지처럼 다른 원인을 찾아야 한다. 총합 한 줄로는 이 첫 갈림길조차 정할 수 없다.
변환을 끝냈다고 말하기 전에 하는 일
절차 자체는 짧다. 실험에서 토픽이 모두 남은 케이스 b와 같은 키로 YAML을 쓴다.
# convert.yaml
output_bags:
- uri: my_bag_mcap
  storage_id: mcap
  all_topics: true
  include_hidden_topics: true
ros2 bag info my_bag_sqlite
ros2 bag convert -i my_bag_sqlite -o convert.yaml
ros2 bag info my_bag_mcap
실험은 같은 키에 /tmp 아래 절대 경로 uri를 썼다. 위의 my_bag_mcap처럼 상대 경로를 쓴 형태는 그대로 실행해 보지 않았고, 이미 있는 경로를 uri로 줬을 때의 동작도 확인하지 않았다. 새 경로를 쓰는 편이 안전하다.
판정은 다음 순서로 한다.
- 변환 전
ros2 bag info의 토픽별 Count를 표로 옮긴다. 이것이 기대값이다. - 변환 후
ros2 bag info에서 같은 토픽의 Count를 옮긴다. 출력에 없는 토픽은 0으로 적는다. - 토픽마다 차이(전 − 후)와 손실 비율(차이 ÷ 전)을 구한다.
- 모든 토픽의 차이가 0이고 토픽 목록이 같을 때만 통과다. 하나라도 어긋나면 그 토픽의 이름에
_로 시작하는 마디가 있는지, 타입은 무엇인지, YAML 선택 키가 그 토픽을 고르는지 먼저 본다. - 통과하기 전에는 원본
.db3를 지우지 않는다. 변환하는 동안 원본과 새 bag이 함께 있으므로 디스크 공간도 추가로 필요하다.
토픽이 많아 손으로 옮기기 번거롭다면 experiment.py의 bag_info()가 info 출력에서 Topic: … | Type: … | Count: N 줄을 정규식으로 읽고, main()의 per_topic 계산이 3·4단계를 그대로 구현한다. 실험에서 검증한 코드 경로라 자기 bag 경로만 바꿔 그 부분을 떼어 쓸 수 있다.
실험하지 않은 선택지도 있다. 서비스 호출까지 녹화했다면 all_services: true를 더해야 서비스 이벤트가 옮겨지고, 서비스 이벤트는 Messages: 총수에서 빠지므로 토픽별로 따로 본다. 변환하면서 압축하려면 rosbag2 자체 압축 키(compression_mode·compression_format)보다 MCAP 플러그인의 storage_preset_profile: zstd_small을 고르는 편이 문서와 맞다. rosbag2 README는 MCAP 플러그인 압축은 색인 가능한 파일을 남기지만 rosbag2 압축은 그렇지 않다고 적고(README L109), MCAP 플러그인 README는 zstd_small을 convert 후처리용으로 권한다(MCAP README L132-L134). 다만 README L109는 녹화 절의 문장이라 convert에도 같이 적용된다는 것은 편집자 해석이고, 이 글에서 압축률이나 압축 후 재생을 재지도 않았다.
Humble을 쓴다면 세 가지가 다르다. MCAP 플러그인을 ros-humble-rosbag2-storage-mcap으로 따로 설치해야 하고, 기본 저장소가 sqlite3이며, 소스에서 읽는 전체 선택 키는 all뿐이다(record_options.cpp L94, Humble). 그래서 Humble에서는 all: true와 storage_id: mcap을 쓴다. all: true는 Jazzy 소스에서도 인식되고 Jazzy에서는 케이스 d로 확인했다. Humble 쪽은 소스 대조일 뿐 실행하지 않았다.
외부 사용자 보고도 하나 있다. 원 질문의 채택 답변(2023년 10월, ROS 2 Iron 소스 빌드)은 convert가 메시지 정의를 모르는 타입의 토픽에 Only topics with known type are supported 경고를 남기고 그 토픽만 건너뛴 채 나머지를 변환했다고 적었다(Stack Exchange API의 답변 원문). 현재 Jazzy 소스는 정의를 못 찾으면 경고 후 빈 정의로 토픽을 만들게 되어 있어 같은 일이 생긴다고 단정할 수 없고(sequential_writer.cpp L248-L258), 사용자 정의 메시지가 없는 ros-base 이미지에서는 재현하지 않았다. 어느 배포판이든 토픽별 표를 맞추면 이런 누락도 같은 방식으로 잡힌다.
개수가 같다는 것까지가 이 판정의 몫이다
토픽별 Count가 모두 같으면 “고르지 않아서 빠진 토픽은 없다”까지는 말할 수 있다. 메시지 내용, 타임스탬프, QoS(전송 신뢰성·보관 개수 같은 통신 품질 설정), 메시지 정의가 같다는 뜻은 아니다. 그것까지 필요하면 두 bag을 SequentialReader로 끝까지 읽어 메시지 단위로 비교하는 별도 작업이 필요하다. 이 글의 실측은 Jazzy 이미지 하나에서 만든 작은 합성 bag이고, 실제 센서 녹화나 GB 단위 bag, 서비스 이벤트, 모르는 메시지 타입은 다루지 않았다.
그래도 판정 비용은 ros2 bag info 두 번과 표 하나라서, 옛 .db3 녹화를 MCAP으로 옮기는 모든 경우에 붙여 둘 만하다. 특히 /camera/_debug처럼 이름 마디가 _로 시작하는 토픽이 섞인 bag, 서비스 호출을 함께 녹화한 bag, MCAP README 예시를 복사해 YAML을 만든 경우라면 이 표 없이 원본을 지우지 않는 편이 좋다.
녹화 단계에서 메시지가 빠지는 다른 경로가 궁금하다면 rosbag2 녹화 분할에서 크기와 시간 조건 중 먼저 닿는 쪽이 적용되는 방식과 launch 파일에서 rosbag2 녹화를 시작할 때 앞부분 메시지를 놓치는 이유를 이어서 보면 된다.
제휴·협찬은 없다.
참고 링크
모두 2026년 11월 16일에 확인했다. rosbag2 링크는 Jazzy 브랜치 커밋 12b5e8ba, Humble 링크는 커밋 f4873d0c에 고정했다.
- rosbag2 README (Jazzy) — convert 절, 압축과 색인 가능성, 기본 저장소
- rosbag2_storage_mcap README (Jazzy) — 플러그인 설치, writer 프리셋, convert 예시
- topic_filter.cpp (Jazzy) — 선택 키 없음과 숨김 토픽 제외
- bag_rewrite.cpp (Jazzy) — 대상이 아닌 메시지를 건너뛰는 루프
- Robotics Stack Exchange 질문 104976 원문 (Stack Exchange API) — 독자 질문
- MCAP 공식 ROS 2 가이드 —
all: true와storage_config_uri압축 예시