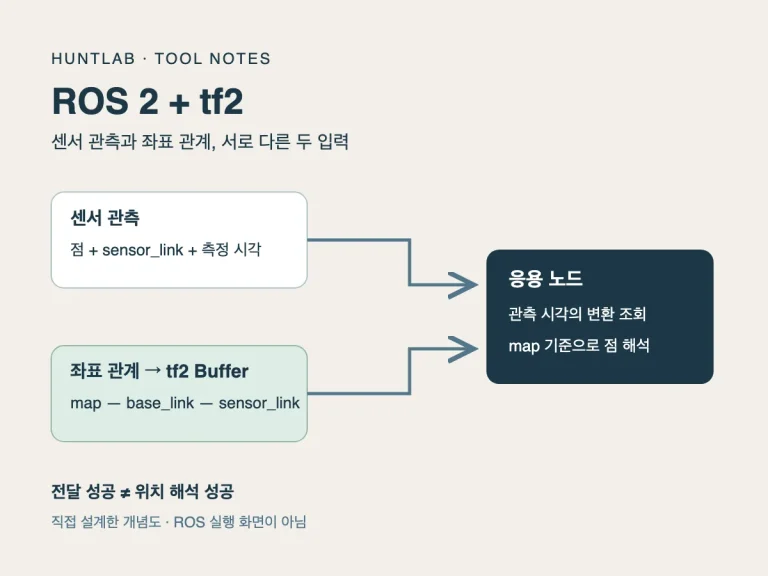
프레임워크·라이브러리 ROS 2와 tf2: 센서 데이터 전달과 좌표 변환을 구분하는 법 작성자훈트 2026년 09월 17일2026년 10월 14일 센서 값이 도착했다고 로봇이 그 위치를 이해한 것은 아니다. ROS 2의 통신과 tf2의 좌표·시각 처리를 분리해, 무엇을 연결하고 무엇을 직접 준비해야 하는지 알아본다.